本体研发
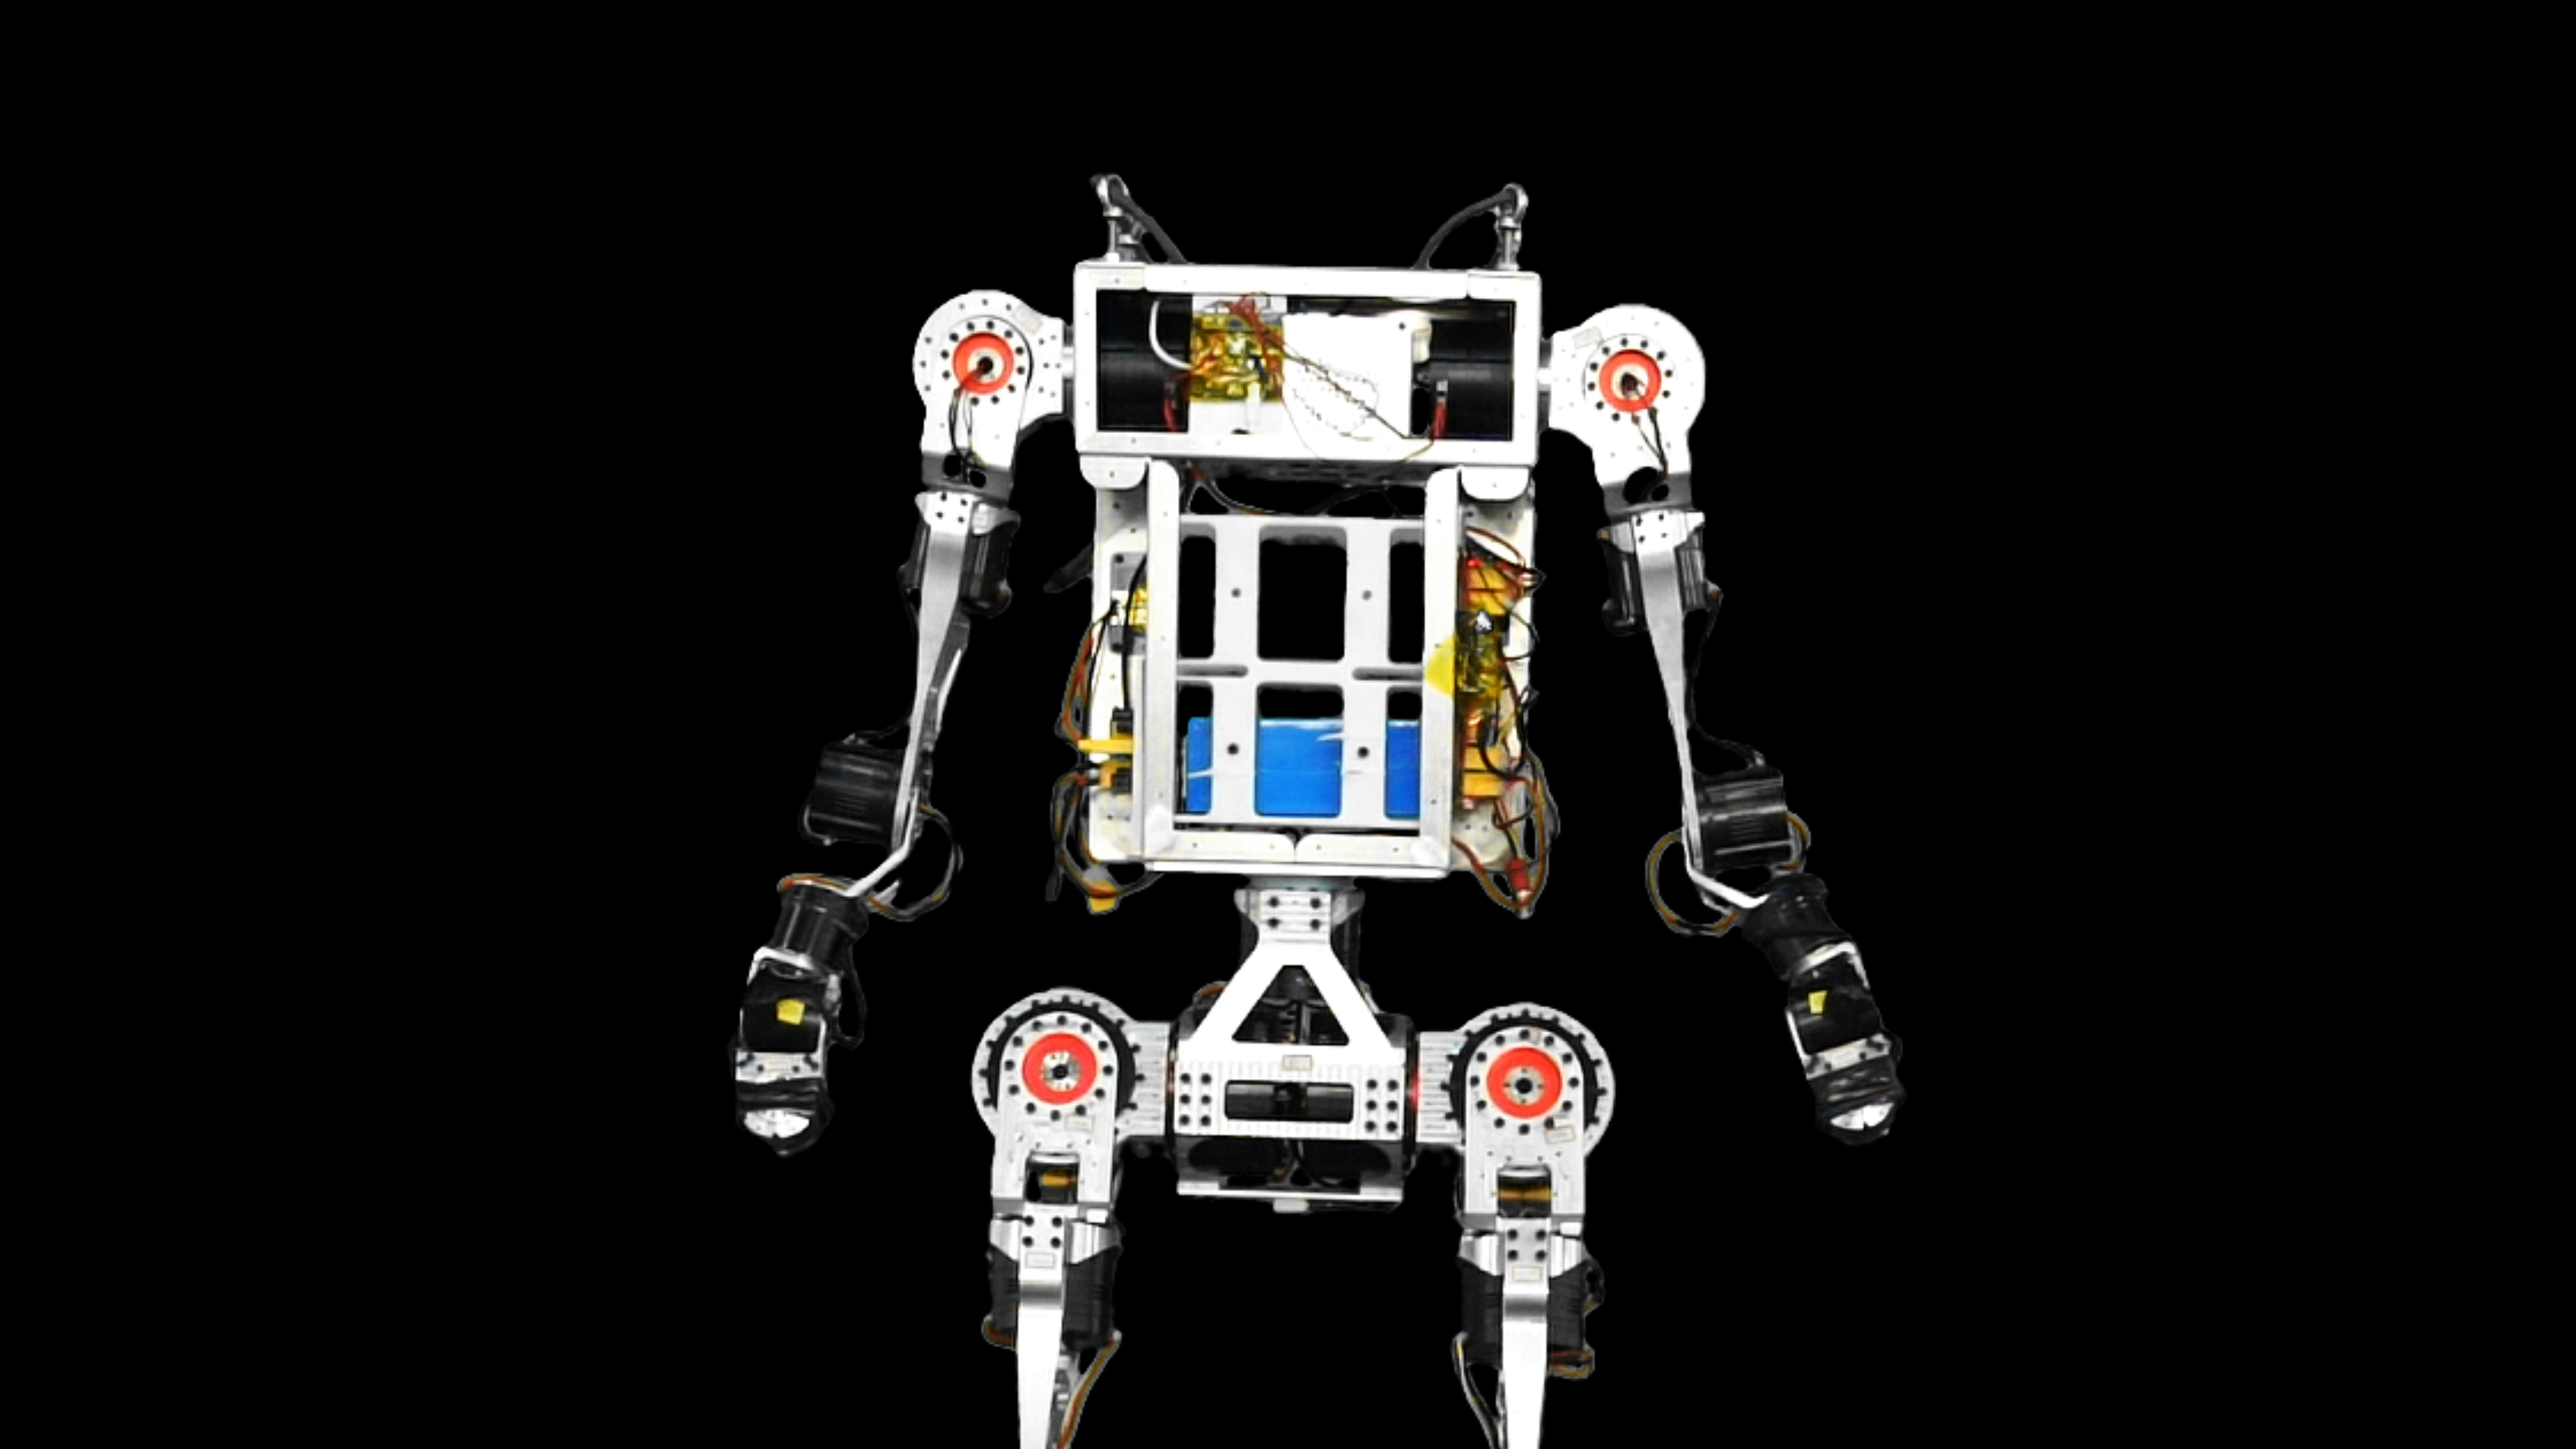
依托模块化关节与精密传动硬件基底,集成传感感知与底层驱控算法,实现具身智能机器人全链路一体化构建。
核心关节与动力模组集成
采⽤模块化关节设计,每个关节独⽴封装,便于维护和替换。
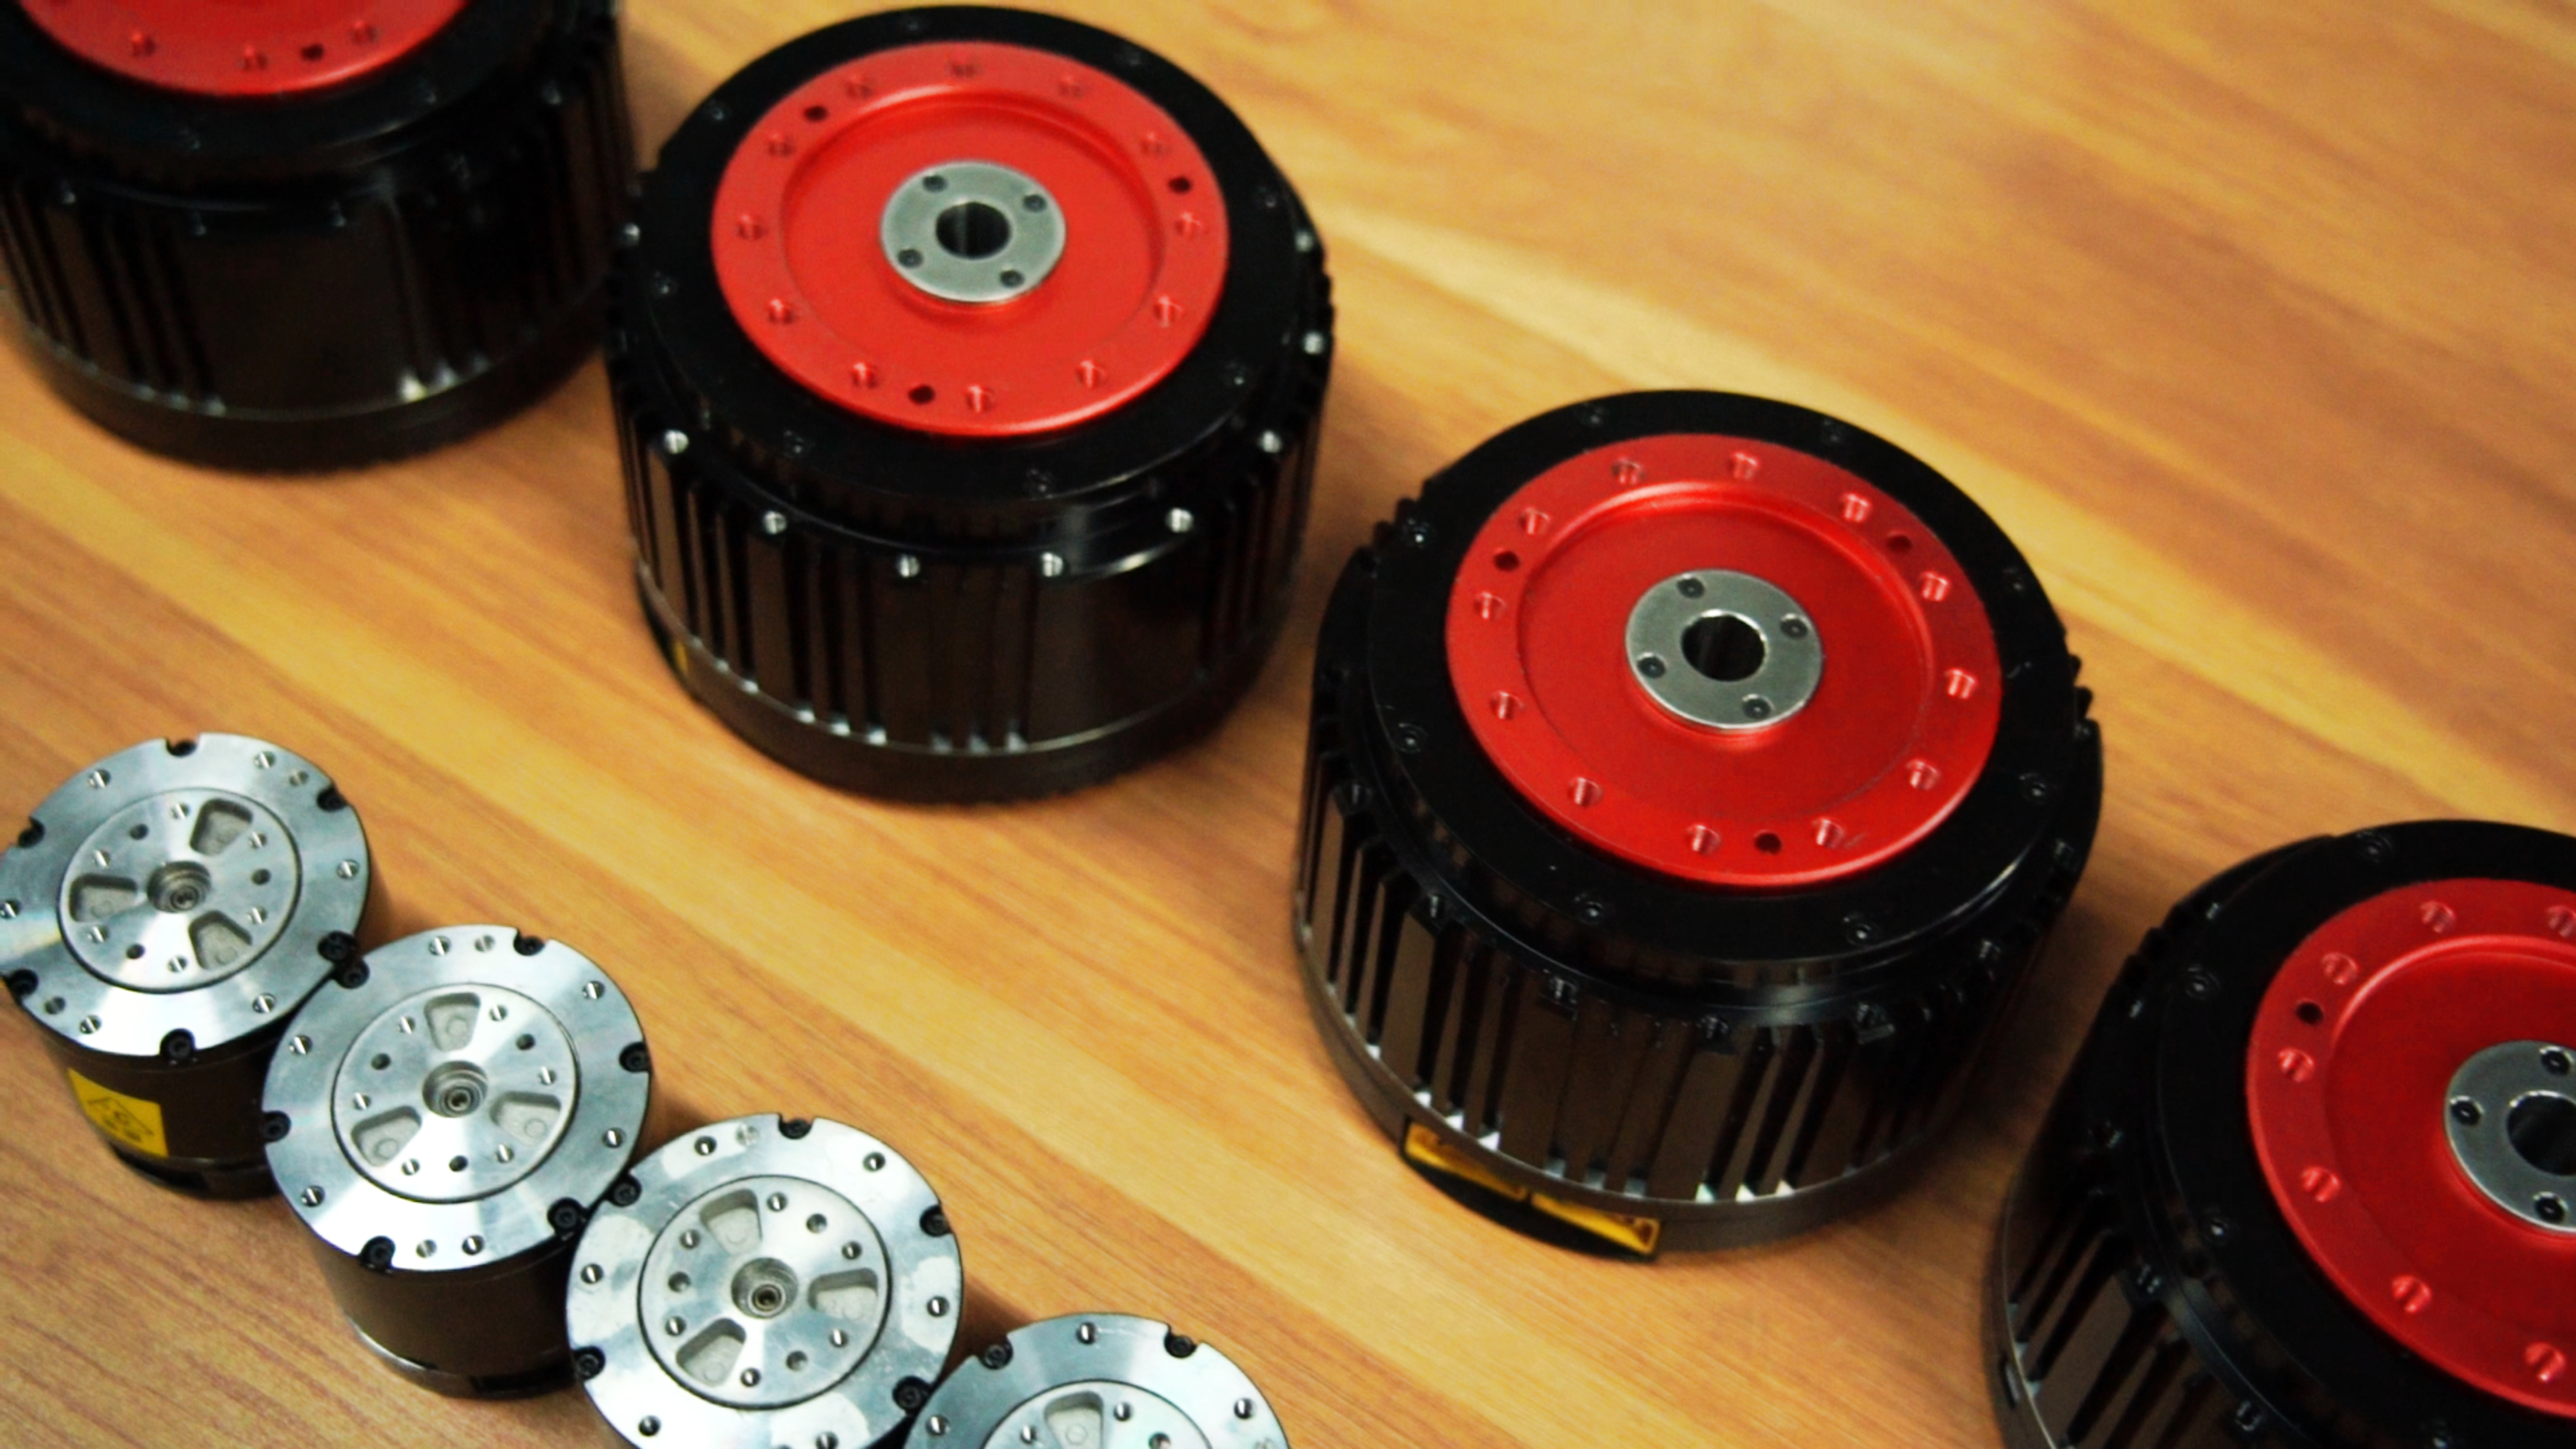
精密传动机构设计与验证
依托严谨的运动学与动⼒学仿真,针对不同关节的负载需求,采⽤差异
化电机选型。
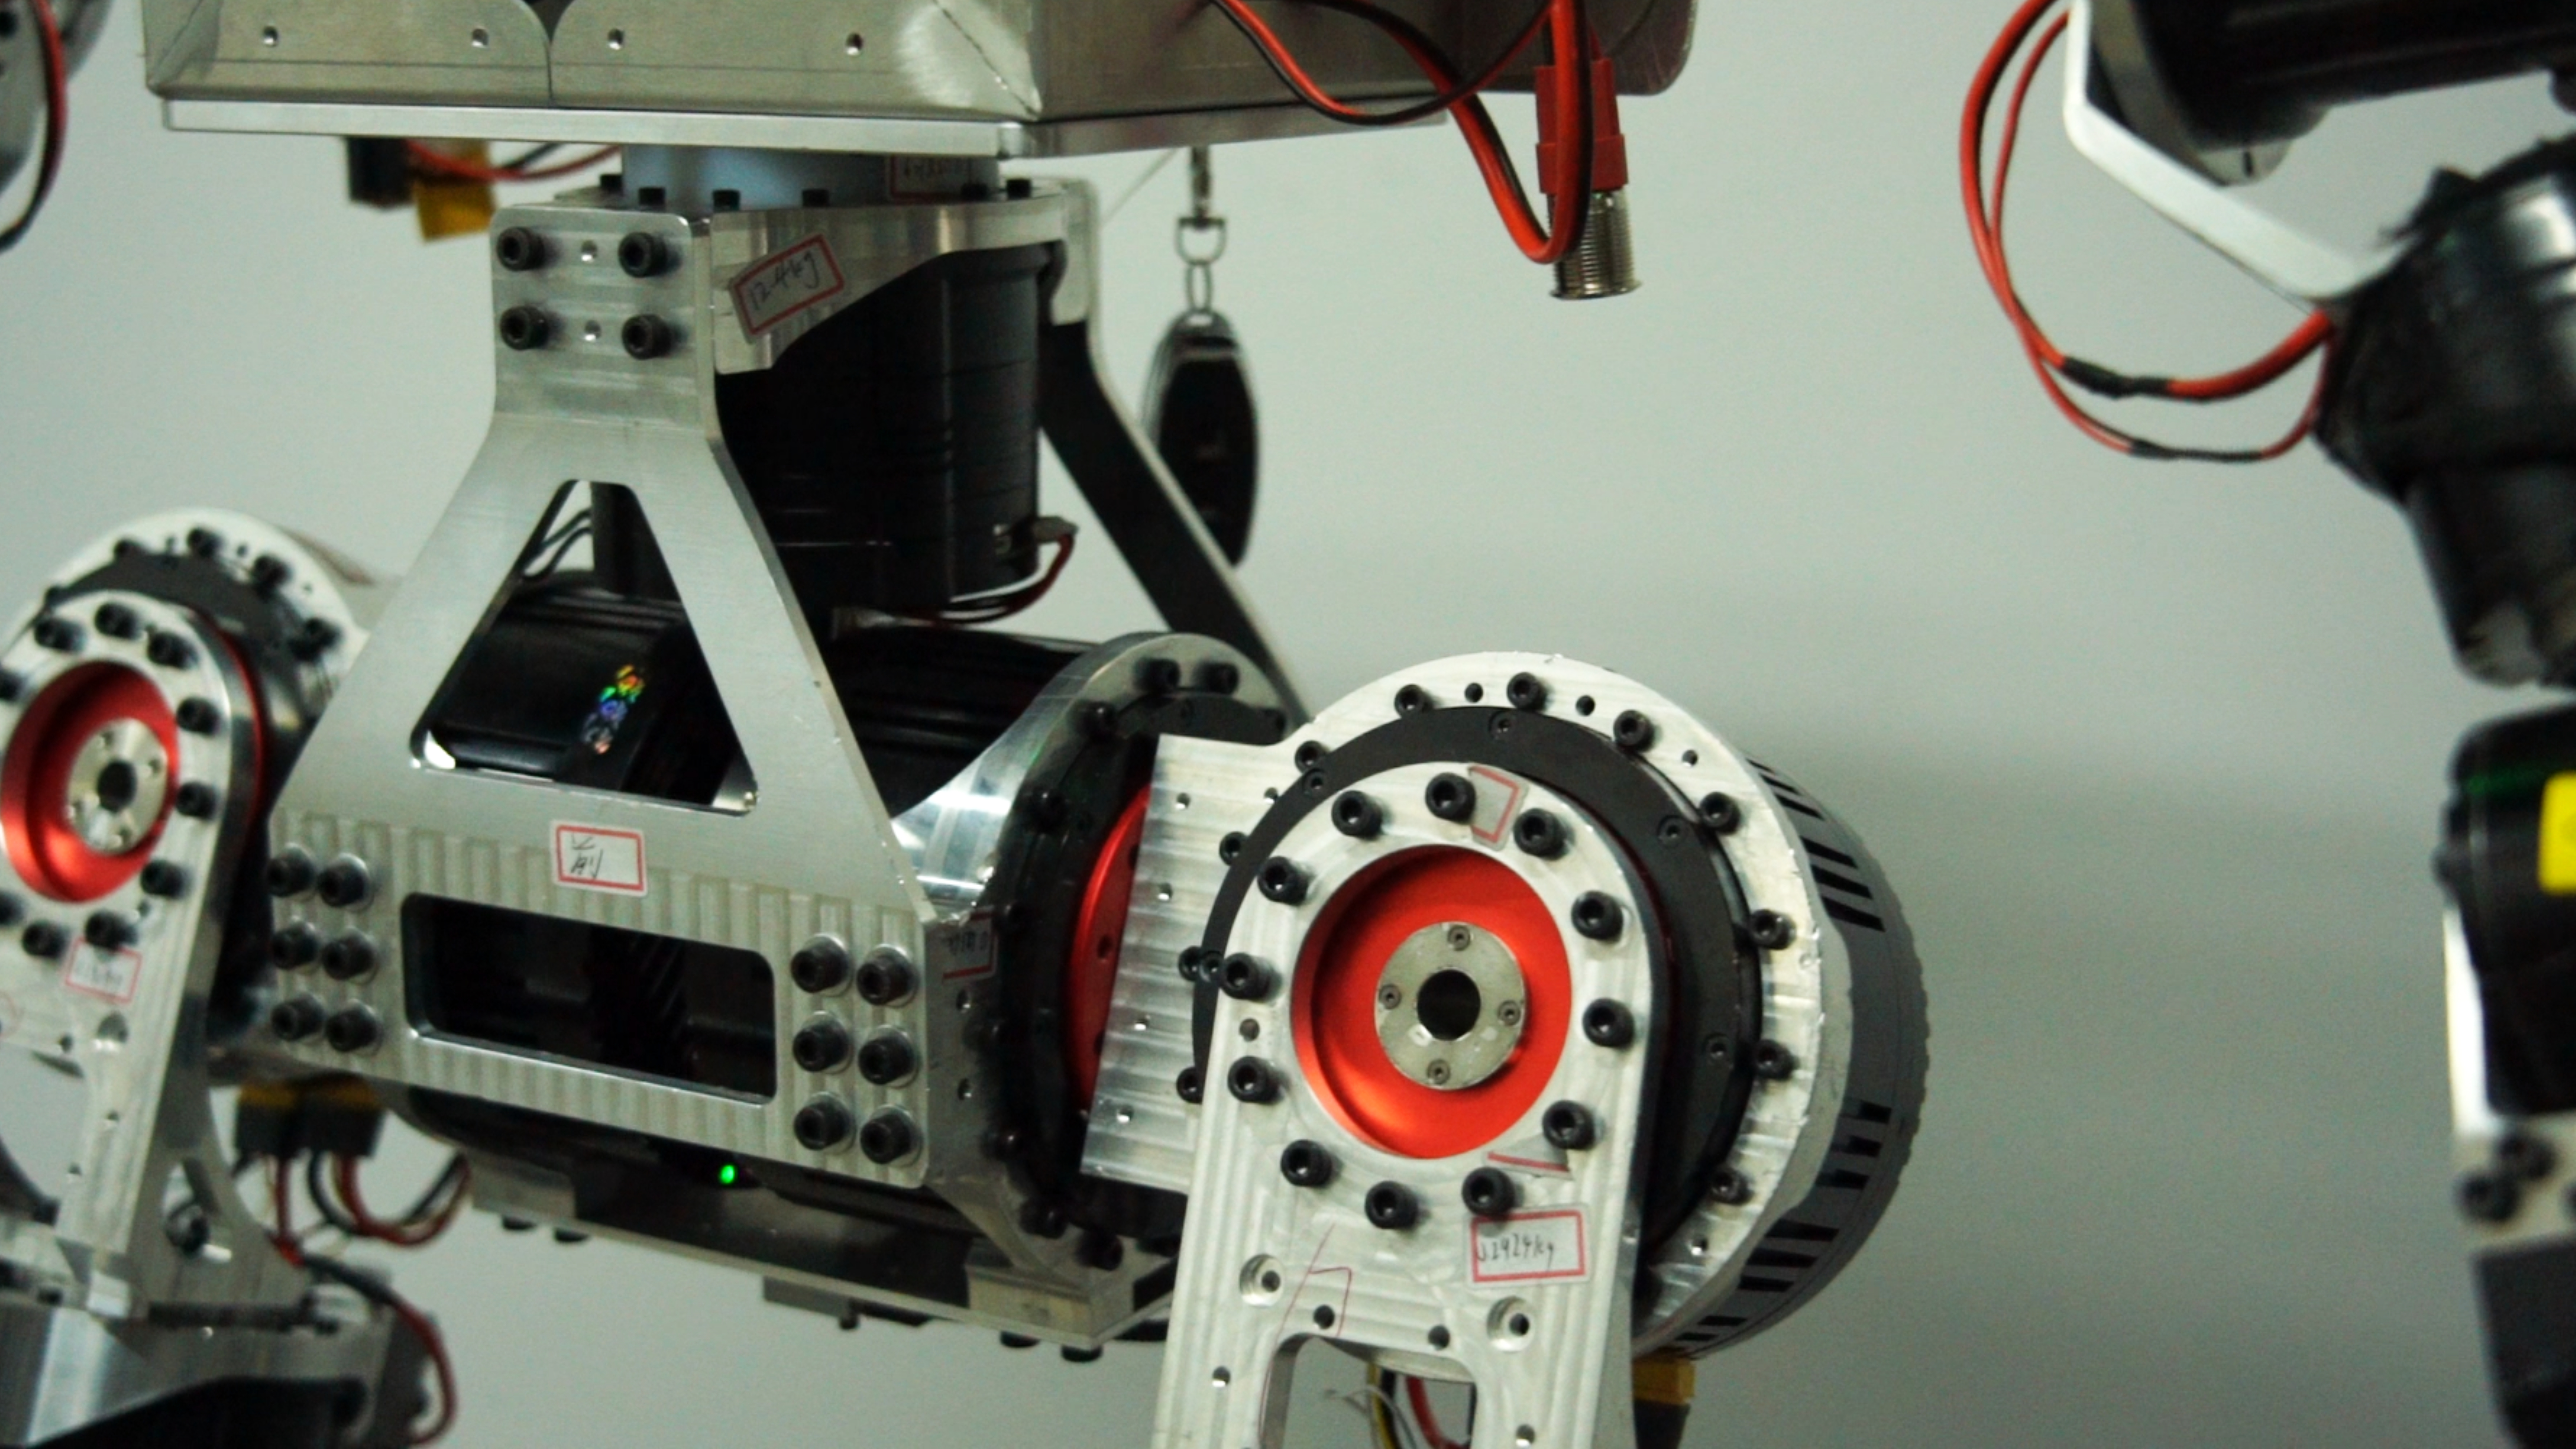
整机机械架构与系统总装
涵盖复杂的硬件⾛线、通讯总线布局,以及多模态相机、雷达等传感器
的集成
底层驱控与机器⼈核⼼算法
深度适配前沿具⾝智能⼤模型,打通从底层硬件协同到⾼维视觉-语
⾔-动作交互的全链路决策闭环。